Robotics & Automation · Componentes

Componentes para robots y automatización

Pinzas, ventosas, imanes, cambios rápidos, juntas rotativas, actuadores y más. Te ayudamos a elegir el componente según la pieza, el robot y el ciclo, y diseñamos lo que falta: dedos, interfaces y cables.

Pide tu presupuesto →
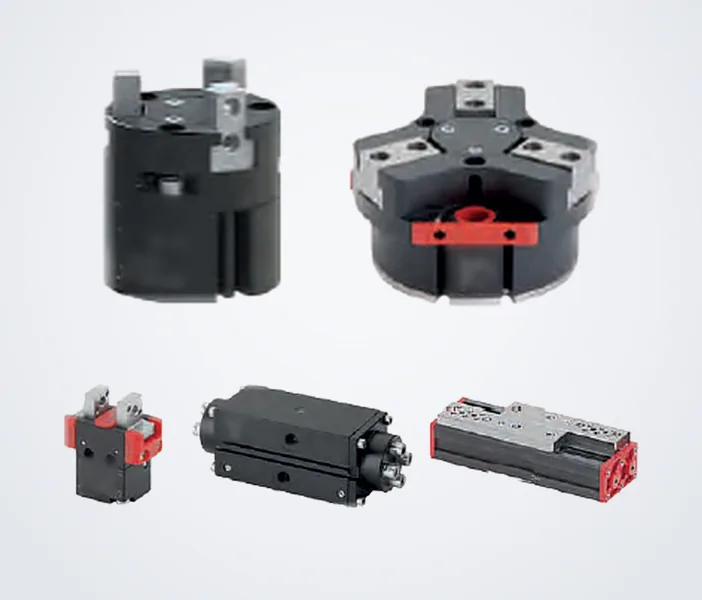
Pinzas neumáticas

Pinzas neumáticas

Paralelas, angulares, de 3 dedos y de carrera larga. Son la opción más habitual para coger piezas rígidas con robots, cobots y manipuladores.

Se usa para

  • Carga y descarga de máquinas
  • Montaje y manipulación de piezas mecánicas
  • Piezas de plástico y metal de forma definida
Cuerpos compactos o reforzadosCon o sin sensor de posiciónDedos estándar o a medida
Pide tu presupuesto →
Pinzas eléctricas y manos robóticas

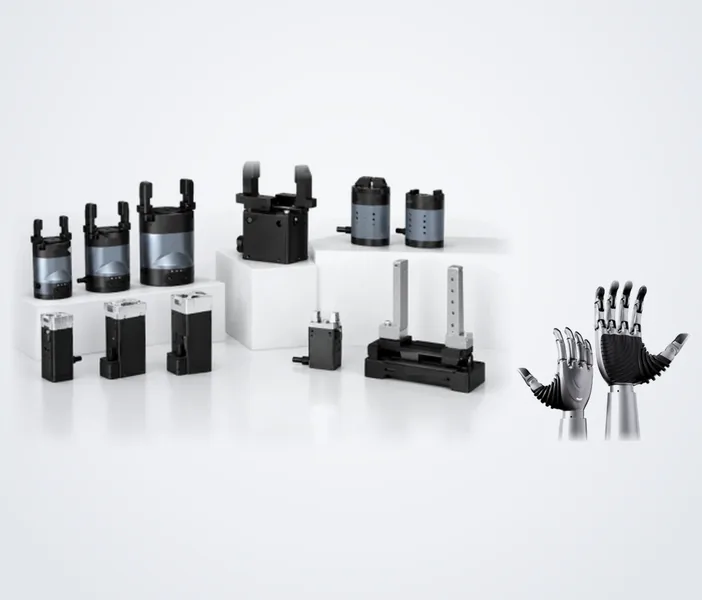
Pinzas eléctricas y manos robóticas

Fuerza, posición y velocidad programables, sin aire comprimido. Muy usadas en cobots y cuando una misma pinza debe coger piezas de varios tamaños. También manos robóticas de varios dedos.

Se usa para

  • Cobots y puestos sin aire comprimido
  • Piezas de varios tamaños con la misma pinza
  • Piezas delicadas que necesitan fuerza controlada
Paralelas, de 3 dedos y rotativasControl por E/S o bus de campoManos robóticas de varios dedos
Pide tu presupuesto →
Dedos soft (pinzas blandas)

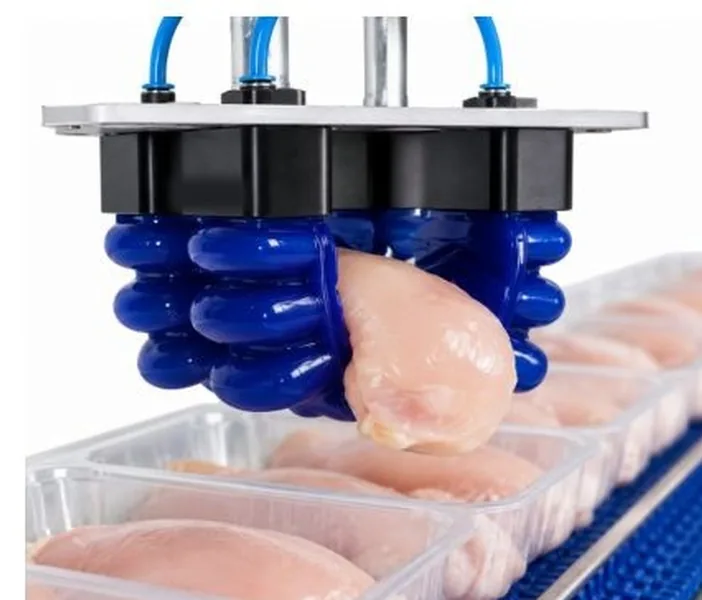
Dedos soft (pinzas blandas)

Dedos flexibles de accionamiento neumático que se adaptan a la forma de la pieza sin marcarla.

Se usa para

  • Alimentación y envasado
  • Piezas frágiles o de forma irregular
  • Productos que cambian de forma o tamaño
Varios tamaños y número de dedosNo marcan la pieza
Pide tu presupuesto →
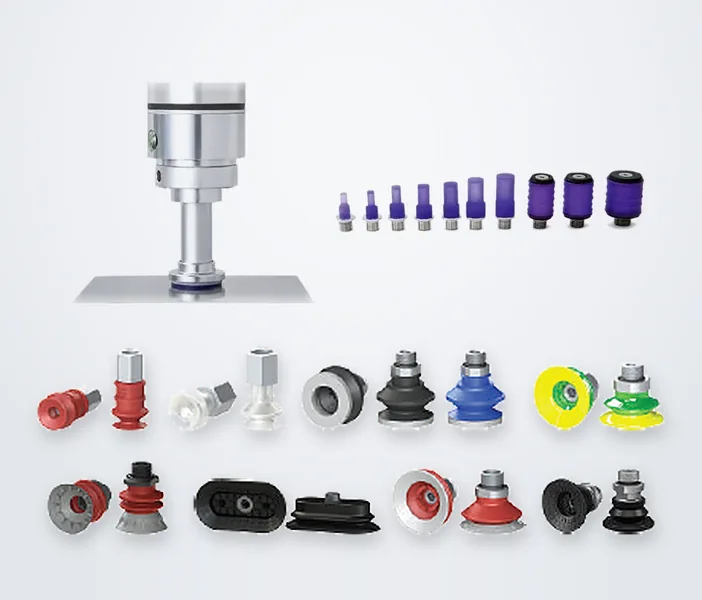
Vacío y ventosas

Vacío y ventosas

Ventosas planas y de fuelle en distintos materiales, generadores de vacío y los accesorios para montar la herramienta de vacío.

Se usa para

  • Chapa, cartón, plástico o vidrio
  • Envasado y paletizado
  • Piezas planas de gran tamaño
Ventosas planas y de fuelleGeneradores de vacíoVacuostatos y filtros
Pide tu presupuesto →
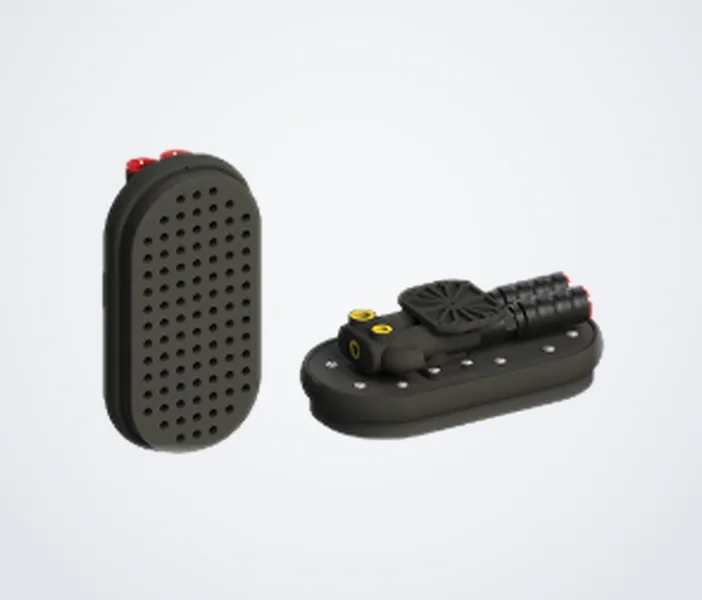
Garras de espuma (foam gripper)

Garras de espuma (foam gripper)

Superficie de vacío con espuma que se adapta a la pieza. Coge cajas, sacos, madera o varias piezas a la vez, aunque la superficie sea irregular o porosa.

Se usa para

  • Paletizado y fin de línea
  • Piezas irregulares o porosas
  • Coger varias piezas a la vez
Varios tamaños de superficiePara robot o cobot
Pide tu presupuesto →
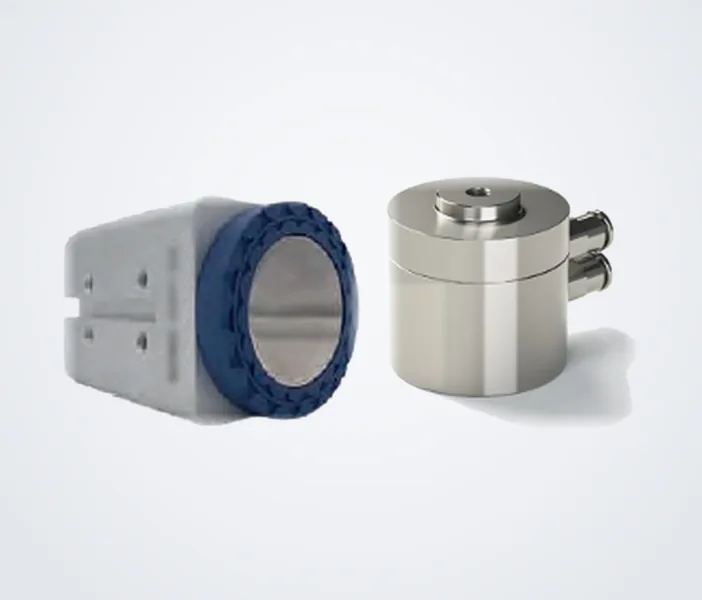
Pinzas magnéticas

Pinzas magnéticas

Imanes de accionamiento neumático para coger chapa y piezas férricas planas, con agujeros o de forma irregular, donde una pinza o una ventosa no sujetan bien.

Se usa para

  • Chapa y piezas cortadas
  • Piezas férricas con agujeros
  • Piezas de forma irregular
Formatos cilíndricos y rectangularesSensor de pieza opcionalCombinables con dedos o ventosas
Pide tu presupuesto →
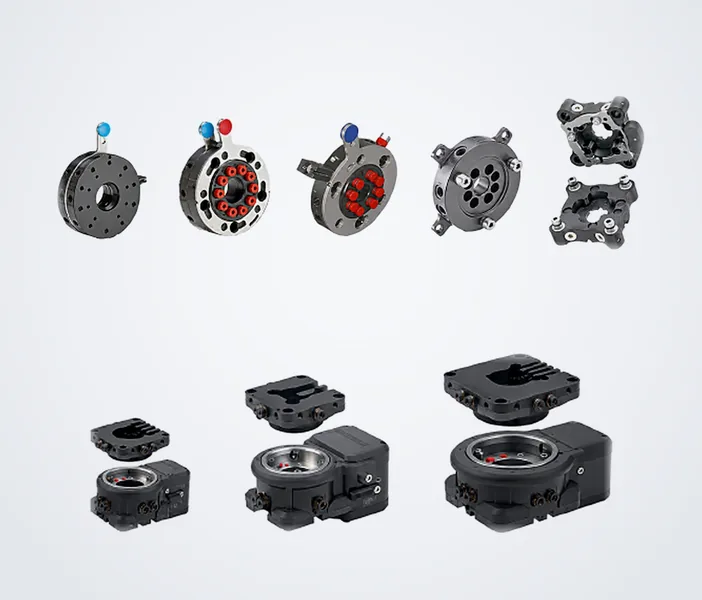
Cambios rápidos de herramienta

Cambios rápidos de herramienta

Permiten cambiar la herramienta del robot de forma manual o automática, con paso de aire y de señales eléctricas.

Se usa para

  • Un mismo robot con varias herramientas
  • Cambios de formato frecuentes
  • Mantenimiento rápido de la herramienta
Manuales o automáticosPara robots y cobotsPaso de aire y señales
Pide tu presupuesto →
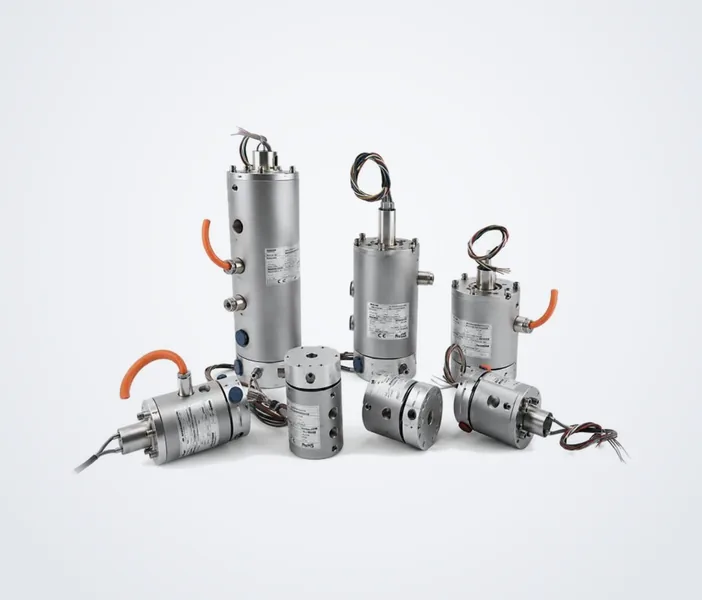
Juntas rotativas

Juntas rotativas

Pasan aire, vacío y señales eléctricas a través de un eje que gira sin límite de vueltas.

Se usa para

  • Herramientas que giran
  • Mesas y ejes giratorios
  • Ejes con giro continuo
Neumáticas, eléctricas o combinadasAnillos rozantes
Pide tu presupuesto →
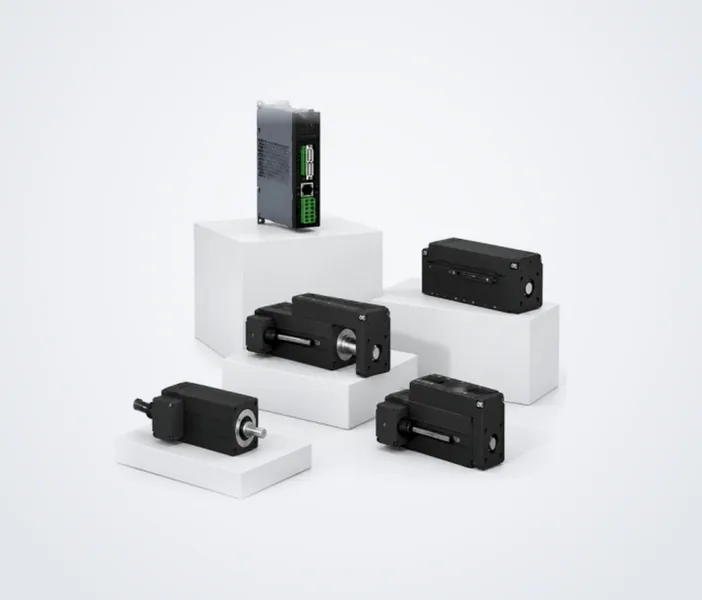
Actuadores eléctricos lineales

Actuadores eléctricos lineales

Actuadores con su controlador para posicionar, empujar o transferir piezas con recorrido y velocidad programables.

Se usa para

  • Posicionar piezas en un puesto
  • Transferencias entre estaciones
  • Sustituir un cilindro cuando hay que parar en varias posiciones
Lineales y de vástagoControl por E/S o bus de campo
Pide tu presupuesto →
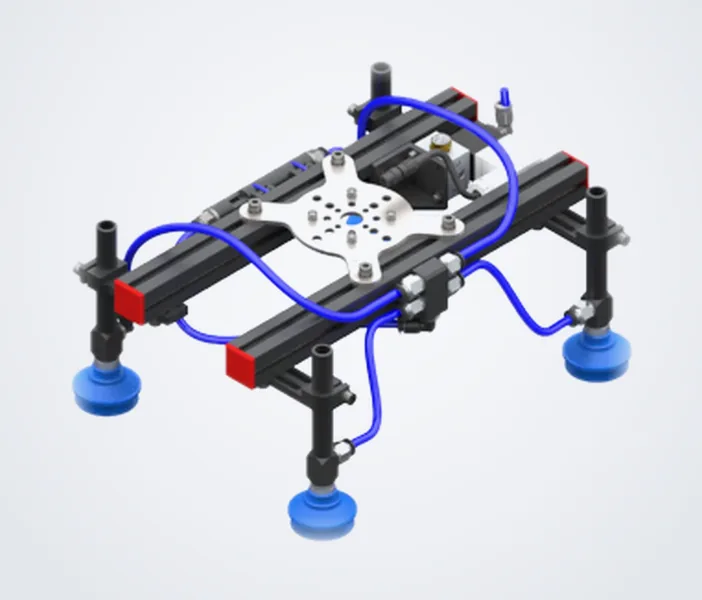
Estructuras modulares

Estructuras modulares

Perfiles, rótulas y soportes para montar herramientas de robot con varias ventosas o pinzas.

Se usa para

  • Herramientas de vacío para chapa o cajas
  • Herramientas con varias pinzas
  • Adaptar la herramienta a nuevas referencias
Ajustables a cada referenciaLigeras y reconfigurables
Pide tu presupuesto →
Cómo elegimos el componente

Partimos de tu aplicación, no del catálogo.

01 · La pieza

Peso, material, forma y superficie de agarre.

02 · El robot

Modelo, carga útil y brida de montaje.

03 · El ciclo

Tiempo por pieza, referencias y cambios de formato.

04 · El entorno

Polvo, temperatura, aceite o zona alimentaria.

Si un componente estándar no resuelve la aplicación, diseñamos los dedos, la interfaz o la estructura que falta.

¿Qué componente necesitas?

Cuéntanos la pieza y la aplicación, o envíanos la referencia que usas ahora. Te respondemos con una propuesta sin compromiso.

Pide tu presupuesto →